


Detectar la leve vibración mecánica o el "clic" audible en una articulación robótica durante una prueba inicial en banco revela el desafío definitivo de alto riesgo para cualquier ensamblajes de robot prototipo: la transmisión. Mientras que la IA gestiona la lógica, los engranajes y actuadores gestionan la física. Si el sistema de transmisión carece de la densidad de par necesaria o presenta un juego excesivo, los movimientos del robot serán bruscos, imprecisos y propensos a oscilar. La ingeniería de estos componentes críticos de movimiento requiere prototipado de engranajes y actuadores robóticos personalizados para cerrar la brecha entre las simulaciones CAD idealizadas y la brutal realidad del calor por fricción y la fatiga de materiales en [2026].
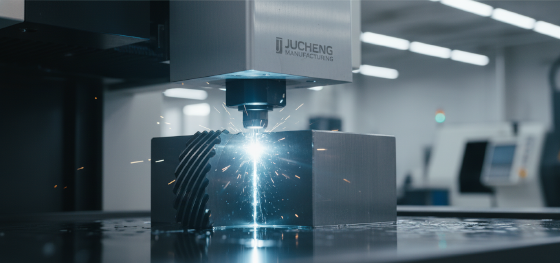
Los actuadores estándar a menudo no cumplen con los requisitos únicos de factor de forma o peso de los sistemas humanoides y biónicos de próxima generación. Depender de cajas de engranajes genéricas a menudo resulta en un "Compromiso Mecánico", donde el robot se construye alrededor del motor en lugar de la misión. Jucheng Precision aborda estos obstáculos de desarrollo proporcionando fabricación de transmisiones a medida, utilizando fresado duro y electroerosión por hilo para ejecutar geometrías de dientes complejas en aleaciones endurecidas. Entregamos las bases precisas de transmisión de par que permiten que su pila de autonomía funcione con precisión quirúrgica.
Operando dentro del centro de fabricación de precisión de Shenzhen, JUCHENG sirve como el socio de engranajes de alta precisión para los OEM de robótica globales. Transformamos aceros de aleación de alta resistencia en componentes de transmisión a nivel de micras en tan solo 10 días hábiles. Esta guía explora los requisitos esenciales de cero juego, los desafíos de la integración de actuadores y los estándares de desgaste de materiales necesarios para prototipado de engranajes y actuadores robóticos personalizados hardware que sobrevive a los ciclos de I+D más exigentes.
Engranajes de Precisión: Resolviendo el Problema del Juego
Datos Técnicos: Comparación de Aleaciones para Transmisiones de Alto Par
Integración de Actuadores: Mecanizado de Carcasas de Motor Compactas
Pruebas de Desgaste: Selección de Materiales para los Primeros 10,000 Ciclos
JUCHENG: El Centro de Precisión para Transmisiones Robóticas Personalizadas
Preguntas Frecuentes: Fabricación de Engranajes de Alta Precisión para Robots Prototipo
Engranajes de Precisión: Resolviendo el Problema del Juego
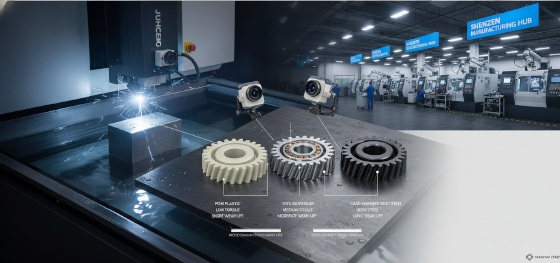
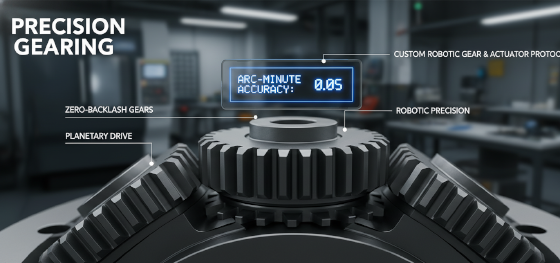
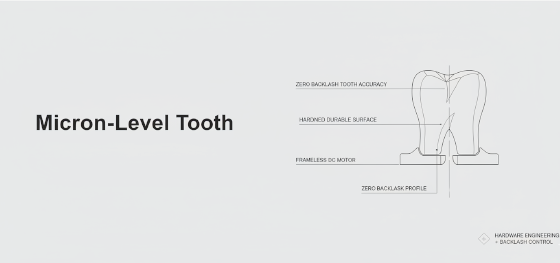
El rendimiento sin holgura es el estándar innegociable para las articulaciones robóticas modernas. En prototipado de engranajes y actuadores robóticos personalizados, la holgura—el "juego" entre los dientes de engranajes acoplados—es la causa principal de la deriva posicional y la inestabilidad del bucle de control. Para un brazo de alta precisión, incluso un solo minuto de arco de holgura puede resultar en un error de 0,5 mm en el efector final. JUCHENG minimiza esto mediante el uso de electroerosión por hilo (EDM) de ultra precisión y rectificado de engranajes CNC. Al mantener las tolerancias del perfil de involuta dentro de +/- 2 micras, aseguramos que el engrane sea constante y fluido durante toda la rotación.
Geometrías de dientes complejas, como pasadores cicloidales y flexsplines armónicos, se están convirtiendo en estándar en los diseños de [2026] ensamblajes de robot prototipo . Estas formas a menudo son imposibles de fabricar mediante fresado o tallado tradicional. JUCHENG utiliza fresado duro CNC de 5 ejes para tallar estos componentes a partir de aceros pre-endurecidos (HRC 55+), eliminando la "Deformación por Tratamiento Térmico" que arruina la precisión de los engranajes de menor calidad. Este proceso asegura que la articulación Alpha se mueva con la misma suavidad mecánica y eficiencia que una unidad producida en masa, proporcionando datos válidos para sus sensores de vibración y acústicos.
La concentricidad entre el eje del engranaje y el asiento del rodamiento determina la vida útil del actuador. Cualquier excentricidad conduce a un desgaste desigual del engranaje y a un calentamiento localizado, que puede fundir los lubricantes y provocar un agarrotamiento repentino. JUCHENG mecaniza el perfil del engranaje y las características de registro del rodamiento en una sola configuración siempre que sea posible. Esta filosofía de "Eje Común" elimina los errores de apilamiento y asegura que el par de transmisión se distribuya uniformemente en todos los dientes del engranaje, maximizando la densidad de par de su diseño de actuador personalizado.
El acabado superficial de los dientes del engranaje es la última defensa contra el error de transmisión. Un acabado superficial rugoso aumenta la fricción y provoca un período de "asentamiento" donde la precisión del robot cambia durante las primeras horas de uso. JUCHENG utiliza rectificado de espejo especializado para lograr un acabado Ra 0,2 en las superficies de los engranajes. Este acabado "Directo al Campo" asegura que su ensamblajes de robot prototipo mantenga su precisión calibrada desde el primer minuto de encendido, permitiendo que su equipo de software confíe en la línea base mecánica durante pruebas de control de alta frecuencia.
Datos Técnicos: Comparación de Aleaciones para Transmisiones de Alto Par
Seleccionar el material adecuado para un juego de engranajes robóticos determina si el actuador sobrevive a una sola prueba de caída o dura una década. Los trenes de transmisión de alto rendimiento requieren un equilibrio entre la dureza superficial y la tenacidad del núcleo. Jucheng Precision proporciona consultas técnicas para ayudarle a igualar la aleación con los objetivos de par-peso de su robot. La siguiente tabla compara el rendimiento de los materiales utilizados en prototipado de engranajes y actuadores robóticos personalizados de alto rendimiento para el mercado [2026].
| Material | Dureza (HRC) | Densidad de Par | Aplicación Principal |
|---|---|---|---|
| 18CrNiMo7-6 | 58 - 62 | Máxima | Engranajes RV de Alta Carga |
| Aluminio 7075-T6 | Estándar | Moderada | Cubos de Drones Ligeros |
| PEEK (Relleno de Carbono) | 90 (Shore D) | Bajo | Silent / Lubricant-Free |
| Tool Steel (D2) | 55 - 60 | Muy alta | Impact-Resistant Joints |
18CrNiMo7-6 is our gold standard for custom gear sets because it allows for deep carburizing. This results in a "wear-proof" surface shell that resists pitting, while the core remains ductile enough to absorb the violent shock loads of an emergency stop. In our Shenzhen hub, we utilize vacuum heat treatment to prevent oxidation of the precision-cut teeth, ensuring that the prototipado de engranajes y actuadores robóticos personalizados process delivers parts that are metallurgicaly perfect. This level of material integrity is essential for the high-duty-cycle requirements of industrial AMRs.
Integración de Actuadores: Mecanizado de Carcasas de Motor Compactas
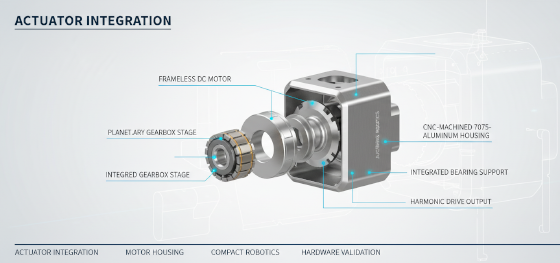
Integrating frameless motors directly into the robot's structure is the key to achieving the sleek silhouettes of [2026] humanoids. This "Integrated Actuator" design requires the housing to perform multiple roles: it is a motor stator mount, a bearing carrier, and a structural skeleton all in one. prototipado de engranajes y actuadores robóticos personalizados at JUCHENG involves machining these multi-functional housings from lightweight aerospace alloys like 7075-T6. We hold +/- 0.005mm tolerances on motor registration pilots to ensure that the air gap between the rotor and stator is perfectly uniform, maximizing motor efficiency.
Thermal paths are integrated directly into the housing geometry. High-power density actuators generate intense heat that can degrade motor winding insulation. JUCHENG machines complex internal cooling fins and liquid-cooling channels into the actuator shells. By providing a direct metal-to-metal thermal path from the motor to the external air, we prevent the thermal throttling that often limits the performance of ensamblajes de robot prototipo units during long-duration stress tests. This advanced thermal engineering is a hallmark of JUCHENG’s "Functional Fidelity" approach.
Internal cable routing for encoders and power lines must be managed within the cramped confines of the actuator. JUCHENG utilizes 5-axis "undercutting" to carve smooth internal passages and exit ports for high-speed data lines. We ensure all transitions are deburred and polished to a Ra 0.4 finish to prevent cable abrasion during the millions of oscillating moves the joint will perform. By consolidating the routing and the structural mount into a single CNC component, we reduce the total part count and eliminate potential failure points in your robot's "Wrist-to-Hand" chain.
Sealing for IP67/IP69K ratings is the final integration challenge. A custom actuator must keep lubricants inside while keeping farm dust or factory moisture out. JUCHENG machines precision gasket grooves and O-ring seats with sub-micron flatness to ensure a hermetic seal. Unlike generic motor mounts, our integrated housings provide the specific compression ratios required for high-pressure washdown environments. This level of environmental defense ensures that your ensamblajes de robot prototipo survives the "Washdown Season" and provides reliable data throughout its entire field trial.
Pruebas de Desgaste: Selección de Materiales para los Primeros 10,000 Ciclos
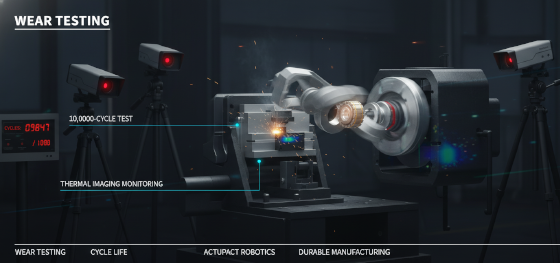
Reliability in robotics is earned through cycle testing. In prototipado de engranajes y actuadores robóticos personalizados, the first 10,000 cycles reveal the "Mechanical Truth" of your design. If the material selection is incorrect, the gear teeth will show signs of "Spalling" or "Galling" within the first week of R&D. JUCHENG recommends utilized specialized coatings like DLC (Diamond-Like Carbon) or PVD nitriding to provide an ultra-hard sacrificial layer. These coatings reduce the coefficient of friction to below 0.1, preventing the localized heat buildup that leads to premature drivetrain seizure in high-speed SCARA or Delta robots.
Lubricant compatibility is a critical variable in wear testing. JUCHENG’s DFM team analyzes the interplay between your chosen synthetic grease and the machined surface texture. We often suggest micro-texturing the non-load-bearing areas of the gear teeth to act as "oil reservoirs," ensuring that the critical contact zones remain lubricated even under high-centrifugal forces. This attention to microscopic detail is what allows our ensamblajes de robot prototipo components to survive the "Stress-to-Failure" tests required for aerospace and medical certification.
Component fatigue must be monitored via vibration analysis. During the prototyping phase, JUCHENG can machine recessed pockets within the actuator frame to house high-frequency accelerometers. This allows your team to capture the "vibrational signature" of the drivetrain in real-time, identifying the onset of gear wear before it becomes a catastrophic failure. By providing a "Sensory-Enabled" skeleton, JUCHENG turns your prototype into a high-fidelity data-gathering machine, accelerating the transition from version 1.0 to a production-ready Beta fleet.
Post-testing forensic analysis is a service we provide to our R&D partners. After your field trials, JUCHENG performs metallurgical inspections on the worn parts to identify the specific root causes of failure—whether it was subsurface fatigue, lubrication breakdown, or thermal deformation. This closed-loop manufacturing approach is what makes JUCHENG more than just a vendor; we are the mechanical intelligence partner that helps you refine your drivetrain for mass adoption in the [2026] market.
JUCHENG: El Centro de Precisión para Transmisiones Robóticas Personalizadas
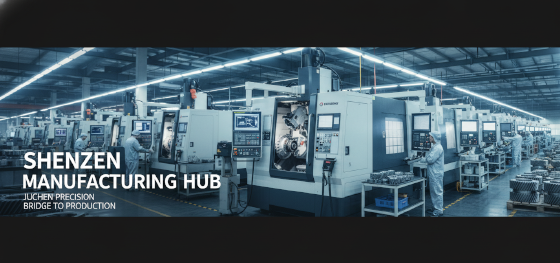
Dominating the [2026] robotics hardware market requires a partner that can scale from a single hand-fitted gear set to a commercial fleet without losing a micron of accuracy. Jucheng Precision operates with a 24/7 manufacturing mindset in our Shenzhen precision manufacturing hub, delivering high-tolerance prototipado de engranajes y actuadores robóticos personalizados and structural piezas de robots industriales with lead times as fast as 12 business days. We provide a "Bridge to Production" that allows you to move from your first functional joint to a commercial deployment of 500 actuators with consistent metallurgical and dimensional quality.
Integrating your drivetrain design with JUCHENG’s expertise ensures that your ensamblajes de robot prototipo survives the "First-Million Cycle" test and moves into mass adoption. We offer comprehensive DFM reviews within 24 hours, identifying potential torque-loading risks or "flex-zones" in your actuator design before they become field failures. Whether you are building an autonomous surgical assistant or a heavy-duty industrial mobile base, Jucheng Precision provides the rigid, precise "hearts" that keep your innovation moving through the high-speed cycles and the years of hard labor.
Our facility is equipped with 150+ CNC machines, including the latest Wire EDM centers and precision gear grinders, allowing us to manage the entire actuator lifecycle in one location. We manage the complexity of hard milling and micro-gear cutting so your engineering team can focus on the motion control algorithms and the AI. By combining Shenzhen's speed with industrial-grade metrology, JUCHENG remains the preferred partner for the world's most aggressive robotics challenges. Contact us today to start your next drivetrain project.
Preguntas Frecuentes: Fabricación de Engranajes de Alta Precisión para Robots Prototipo
What is the maximum gear hardness JUCHENG can machine?
We specialize in hard milling and grinding gear steels up to HRC 62 for maximum wear resistance in high-torque joints.
Can you machine custom cycloidal gear profiles?
Yes. We utilize precision Wire EDM and 5-axis CNC grinding to execute complex cycloidal and harmonic drive geometries.
How do you minimize backlash in prototype gearboxes?
We hold sub-micron tolerances on tooth profiles and bearing bores to ensure a perfectly tight mesh with zero dead-zones.
What is the best material for silent robotic gears?
Carbon-filled PEEK or high-performance POM. They provide high stiffness with excellent internal dampening properties.
What is the typical lead time for a custom robotic actuator?
A fully machined and assembled high-precision actuator is typically delivered in 15 to 20 business days.
Drivetrain failure in robotics R&D is an absolute innovation killer. Partnering with Jucheng Precision ensures that your functional iterations are built with the HRC 55+ hardened steel and specialized prototipado de engranajes y actuadores robóticos personalizados techniques the industry demands. Reach out to our Shenzhen manufacturing hub today for a complete DFM review and build the high-torque foundation your autonomous fleet requires.

