


La latencia neumática y la interferencia mecánica siguen siendo los principales ejecutores de las unidades por hora (UPH) robóticas. En el entorno de alta velocidad de las líneas autónomas de pick-and-place, la capacidad del robot para manipular piezas depende completamente de la integridad de su suministro de vacío. Si el brazo del robot está cubierto con un "espagueti" de mangueras de plástico externas, crea una fricción cinética peligrosa. Estas mangueras se enganchan en los marcos estructurales, rozan contra los bordes afilados y eventualmente desarrollan fugas microscópicas que arruinan el sello de vacío. Navegar por este requisito de distribución de aire simplificada y de alta fiabilidad requiere el despliegue estratégico de Múltiples de succión de vacío personalizados. Jucheng Precision opera como un santuario de fabricación de alta fidelidad en el centro de fabricación de precisión de Shenzhen, proporcionando la profundidad técnica para transformar la plomería externa caótica en un activo estructural integrado. Dentro del marco más amplio de herramientas robóticas personalizadas para el extremo del brazo, cerramos la brecha entre "mangueras de prototipo torpes" y "soberanía industrial integrada", asegurando que su robot se mueva con una agilidad de 100% y cero tiempo de inactividad neumático.
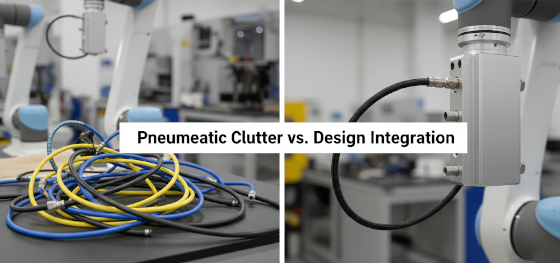
Establecer una cadena de suministro autónoma resiliente en 2026 exige el rechazo absoluto de las "líneas de aire expuestas". Los aficionados a menudo descuidan la penalización de inercia y el riesgo de enganche de las mangueras externas, sin saber que cada gramo extra de plástico y cada milímetro de arrastre de manguera obliga al robot a moverse a una velocidad más lenta para evitar la sobrecarga del motor. Jucheng Precision elimina estos "Arrastres Mecánicos" proporcionando un ecosistema integrado de mecanizado CNC de 5 ejes y sinterización directa de metal por láser (DMLS). Ya sea que esté desarrollando una matriz de múltiples copas para el manejo de paneles solares o un soporte de cámara hipercompacto que requiera un ensamblajes de robot prototipo sello de vacío, nuestra instalación proporciona la ciencia de materiales y el rigor metrológico necesarios para la entrada al mercado global. Esta guía deconstruye la necesidad de la lógica de múltiples integrados, la física de la perforación de agujeros profundos y por qué el "Protocolo Hermético" de JUCHENG es la base obligatoria para cualquiera que desarrolle efectores de próxima generación.
Riesgos de interferencia: ¿Por qué las mangueras externas sabotean el tiempo de actividad del robot?
Soluciones integradas: Optimización del EOAT con enrutamiento de aire interno
Precisión sustractiva: Perforación de agujeros profundos y puertos internos
Innovación aditiva: Impresión 3D de metal para rutas de aire conformes
Protocolo JUCHENG: Metrología de cero fugas para EOAT de vacío
Preguntas frecuentes
Riesgos de interferencia: ¿Por qué las mangueras externas sabotean el tiempo de actividad del robot?
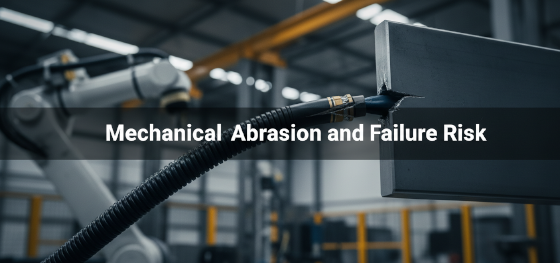
La fiabilidad cinética es un subproducto del aislamiento geométrico. En una celda robótica tradicional, las mangueras neumáticas externas están sujetas a millones de violentas "acciones de látigo" por año. Esta flexión constante endurece el plástico, lo que eventualmente conduce a grietas por fatiga cerca de los accesorios. Además, a medida que el brazo del robot ejecuta complejas rotaciones de 6 ejes, estas mangueras a menudo interfieren con el propio marco esquelético del robot, restringiendo la "Ventana de Movimiento Seguro" y potencialmente enganchándose en la protección de seguridad cercana. Múltiples de succión de vacío personalizados eliminar este riesgo enrutando el aire a través de la estructura interna del efector. Al eliminar las mangueras del exterior, Jucheng Precision permite que su robot utilice todo su rango de movimiento a máxima velocidad, evitando el costoso tiempo de inactividad asociado con líneas reventadas y errores de calibración del sensor causados por el arrastre de la manguera. Convertimos la "plomería vulnerable" en "conductos estructurales", asegurando que la UPH de su robot esté limitada solo por su par motor, no por su suministro de aire.
Soluciones integradas: Optimización del EOAT con enrutamiento de aire interno
El dominio organizativo en la muñeca del robot dicta el éxito de las celdas de ensamblaje de alta densidad. Un Múltiples de succión de vacío personalizados ensamblaje funciona como un centro neumático de alta precisión, consolidando múltiples líneas de copas de succión en una sola entrada industrial. En Jucheng Precision, abogamos por el mandato de "Conexión de Punto Único". En lugar de ejecutar cinco mangueras separadas a lo largo del brazo, nuestros ingenieros diseñan un múltiple que distribuye el vacío a través de galerías internas. Esta consolidación reduce significativamente la "Carga de Muñeca", permitiendo que el robot transporte un 15% más de producto o se mueva con una aceleración un 20% mayor. Utilizamos Aluminio 6061-T6 de Grado Aeroespacial o Delrin de alto módulo para estos centros, asegurando que el múltiple actúe tanto como un distribuidor neumático como una placa de montaje estructural rígida. No solo "organizamos mangueras"; optimizamos la energía cinética de toda su celda de automatización, documentada para sobrevivir en producción de alta cadencia 24/7.
Precisión sustractiva: Perforación de agujeros profundos y puertos internos
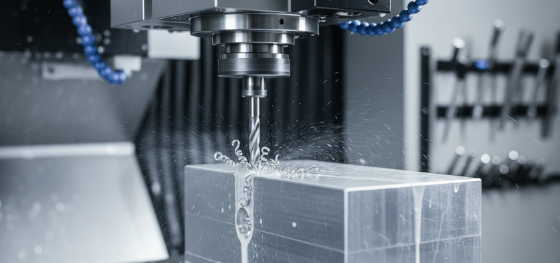
La integridad hermética en un múltiple se logra mediante un control sustractivo de submicras. El método tradicional para crear un Múltiples de succión de vacío personalizados implica el mecanizado CNC de 5 ejes de palanquillas de aluminio sólido. Jucheng Precision utiliza técnicas especializadas de "taladrado profundo" (Gun-Drilling) y fresado de agujeros profundos para crear rutas de aire internas que pueden atravesar toda la longitud de la pieza. Una vez que se cortan las galerías principales, utilizamos "Puertos de Tapón" roscados con precisión para sellar los orificios de acceso, creando una serie de encrucijadas internas ocultas. Nuestra bahía de mecanizado asegura que cada asiento de junta tórica y rosca NPT se verifique con un calibre pasa/no pasa, evitando la "Fuga de Vacío" que causa que las piezas se caigan durante movimientos de alta velocidad. Convertimos "bloques de metal en bruto" en "autopistas de aire herméticamente selladas", proporcionando la soberanía neumática necesaria para el manejo de precisión de componentes electrónicos y subconjuntos automotrices.
Innovación aditiva: Impresión 3D de metal para rutas de aire conformes
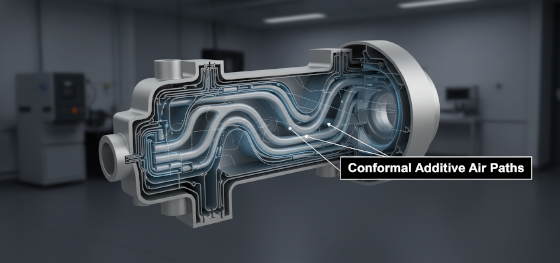
La dinámica de fluidos alcanzó su máximo absoluto a través del poder de la fabricación aditiva. Cuando un efector robótico requiere un enrutamiento de aire complejo y no lineal, como curvarse alrededor de un sensor interno o distribuir aire a una matriz circular de 20 ventosas, la perforación tradicional es físicamente imposible. Jucheng Precision utiliza Sinterización Directa de Metal por Láser (DMLS) para "cultivar" Múltiples de succión de vacío personalizados a partir de polvo de titanio o aluminio. Esta tecnología permite "Canales de Aire Conformados" con radios internos optimizados que minimizan la turbulencia del aire y maximizan el flujo de vacío. Al utilizar DMLS, podemos consolidar un múltiple que tradicionalmente requeriría cinco piezas CNC y diez sellos en un solo activo monolítico impreso en 3D. Esta reducción radical en el número de sellos elimina el 90% de sus posibles rutas de fuga, asegurando que su hardware de alto rendimiento mantenga su agarre en los entornos industriales más exigentes.
Protocolo JUCHENG: Metrología de cero fugas para EOAT de vacío
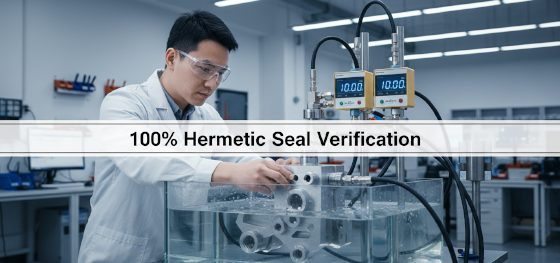
La excelencia en fabricación en Jucheng Precision se basa en la fundación de la auditoría hidrostática y neumática. No solo "moldeamos y mecanizamos"; demostramos la estanqueidad con datos documentados. Nuestras instalaciones someten cada Múltiples de succión de vacío personalizados lote a una rigurosa "Prueba de Caída de Presión". Cargamos las galerías internas con 10 bar de aire seco y monitoreamos la pérdida de presión durante una duración fija utilizando transductores digitales. Si detectamos una fuga de incluso 0.01 bar, la pieza se desecha y se investiga. Proporcionamos trazabilidad completa del lote de material e informes de inspección dimensional CMM para cada lote, asegurando que su proyecto cumpla con los estrictos requisitos de las industrias aeroespacial y médica. Deje de arriesgar el UPH de su robot con proveedores no certificados que utilizan abrazaderas de manguera manuales. Aproveche nuestra década de maestría en replicación de alto rendimiento para validar rápidamente y lanzar de manera rentable. Contacte a nuestro equipo técnico hoy para una revisión gratuita de DFM.
Preguntas frecuentes
P: ¿Por qué es mejor el aluminio que el plástico para Múltiples de succión de vacío personalizados?
R: El aluminio ofrece una estanqueidad superior durante largas duraciones y proporciona una superficie de montaje rígida que no se deforma bajo presión de vacío, asegurando que la alineación de sus ventosas permanezca perfecta.
P: ¿Puede JUCHENG manejar múltiples para robots "Araña" de alta velocidad?
R: Sí. Nos especializamos en múltiples de aluminio mecanizados en 5 ejes ultraligeros, diseñados específicamente para las aceleraciones extremas (hasta 15G) de robots delta y SCARA de alta velocidad.
P: ¿Cómo evitan que las rutas de aire internas se bloqueen en múltiples impresos en 3D?
R: Nuestros ingenieros de DFM diseñan "Puertos de Escape de Polvo" y utilizan protocolos de limpieza ultrasónica y vibración de múltiples etapas para asegurar que el 100% del material no fusionado se elimine de los canales de aire internos.
P: ¿Cuál es el plazo de entrega para un múltiple de aluminio mecanizado en 5 ejes personalizado?
R: Utilizando nuestras instalaciones integradas y un flujo de trabajo robótico acelerado, JUCHENG entrega múltiples personalizados completamente probados y anodizados en tan solo 5 a 7 días hábiles.

